Lesedauer
6 Minuten
Flusssensoren auslegen ohne endlose Prototypen: FSI-Simulation in der Praxis
Die Entwicklung von Flusssensoren für Beatmungsgeräte mit verformbaren Elementen ist mit komplexen physikalischen Wechselwirkungen zwischen Fluiddynamik und Strukturmechanik verbunden. Herkömmliche Entwicklungsansätze stützen sich stark auf iteratives Prototyping.
Das ist besonders anspruchsvoll, wenn Spritzgussbauteile lange Lieferzeiten mit sich bringen. Die Simulation der Fluid-Struktur-Interaktion (FSI) bietet eine leistungsfähige Alternative: Sie ermöglicht es Ingenieuren und Ingenieurinnen, die Sensoreigenschaften früh im Entwicklungsprozess vorherzusagen, die Iterationszyklen mit physischen Prototypen zu reduzieren und ein tieferes Verständnis der zugrunde liegenden Physik zu gewinnen.
In diesem Artikel zeigt IMT anhand eines Reverse-Engineering-Projekts, wie eine Kombination aus FSI-Simulation, vereinfachten Struktursimulationen und Messungen Ihre Entwicklung verkürzen kann.
Die wichtigsten Erkenntnisse in Kürze
- Die FSI-Simulation ermöglicht eine genaue Vorhersage der strömungsinduzierten Verformung von Sensorkomponenten
- Gekoppelte CFD- und Struktursimulationen zeigen die Druckverteilung und das Verhalten des Flaps
- Die Simulationsergebnisse stimmen gut mit den experimentellen Messungen überein
- Vereinfachte rein mechanische Struktursimulationen können Entscheidungen in der frühen Entwurfsphase unterstützen
- Zu den Erkenntnissen gehört die Empfindlichkeit gegenüber der Flapgeometrie
Simulationen verringern die Abhängigkeit von kostspieligen und zeitintensiven Prototypenzyklen
Einleitung
Flusssensoren mit verformbaren Elementen, wie die hier gezeigten Konstruktionen mit einem Flap, sind wegen ihrer Robustheit und Einfachheit weit verbreitet. Ihre Leistung hängt jedoch von einer engen Kopplung zwischen Fluidströmung und Strukturverformung ab. Dieses Verhalten während der Entwicklung zu erfassen, ist anspruchsvoll, insbesondere wenn man sich ausschliesslich auf empirische Tests stützt.
In einem Reverse-Engineering-Projekt an einem bestehenden Flusssensor (Proximal Flow Sensor) untersuchte IMT, wie eine aufwändige Simulation der Fluid-Struktur-Interaktion (FSI) den Entwicklungsprozess unterstützen und beschleunigen kann. Ziel war ausserdem, die Simulationsergebnisse anhand experimenteller Daten zu validieren und zu klären, welche Erkenntnisse die FSI während der Entwicklung liefern kann.
Vom bestehenden Design zum simulationsgestützen Verständnis
Der iFlow-Sensor besteht aus zwei Gehäuseteilen (Einlasskonus und Auslasskonus), die ein verformbares Flap umschliessen. Wenn die Strömung durch das Bauteil fliesst, wird das Flap ausgelenkt. Dadurch entsteht ein bestimmter Zusammenhang zwischen Durchfluss und Druckabfall über die beiden Messanschlüsse.
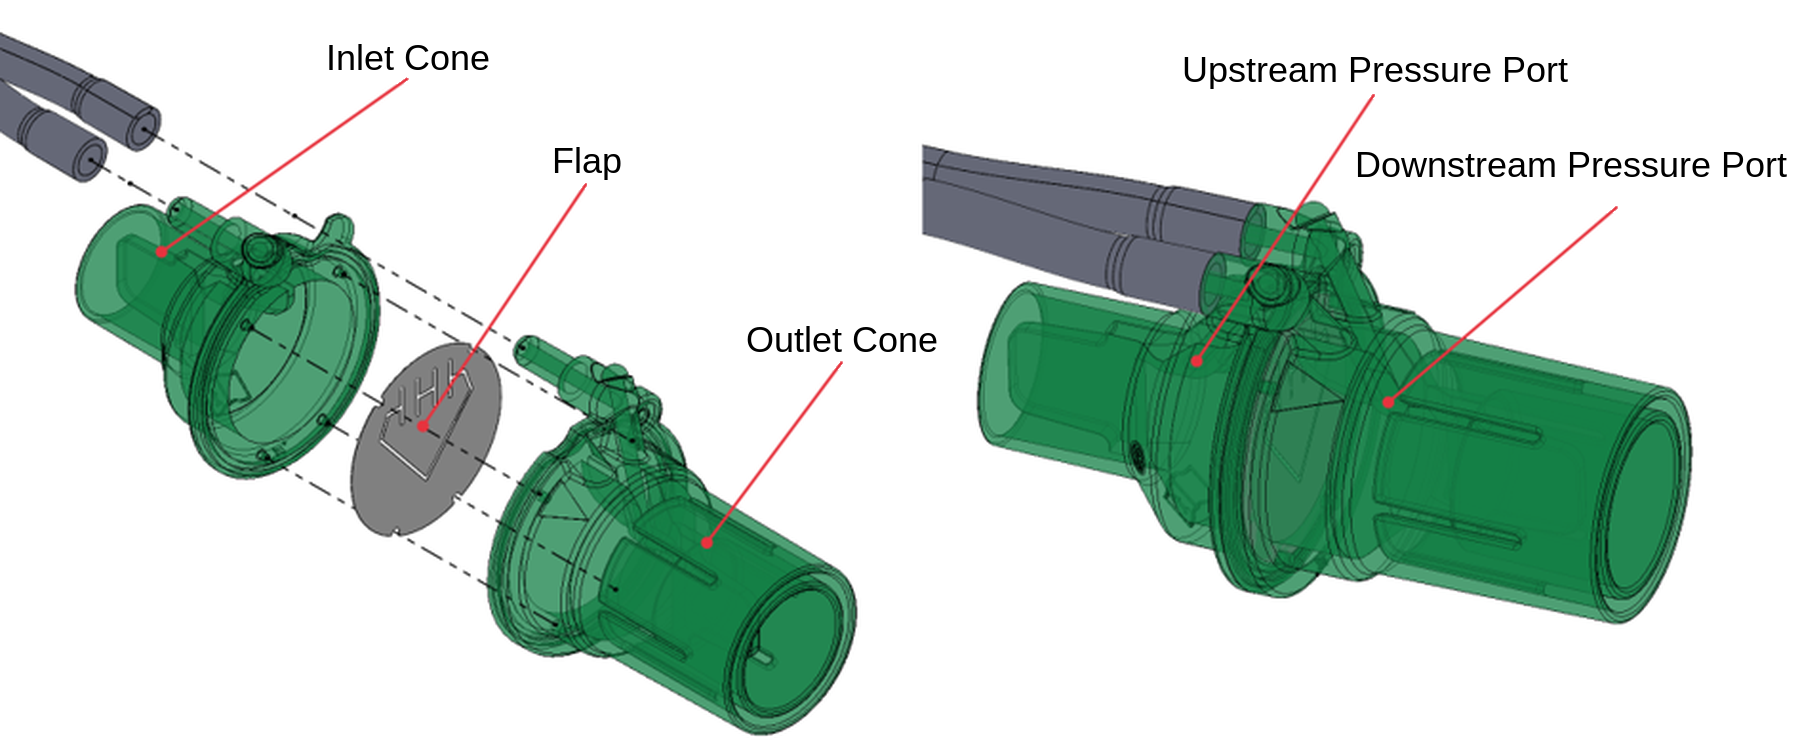
Diese Kennlinie reagiert sehr empfindlich auf:
- die Flapgeometrie (z. B. Form, Dicke)
- die Materialeigenschaften (z. B. die Steifigkeit des Flaps)
- die Einspannbedingungen
- die strömungsinduzierte Druckverteilung
Diese Parameter zu optimieren, erfordert traditionell mehrere Prototypeniterationen, die besonders kostspielig und zeitintensiv sind, wenn Werkzeuge für Spritzgussteile benötigt werden.
In dieser Studie haben wir zwei verschiedene Flapgeometrien simuliert. Die erste Geometrie hat zwei Beine, die zweite ein Bein. Die Gesamtbreite der Ausführung mit zwei Beinen entspricht der Breite der Ausführung mit einem Bein.
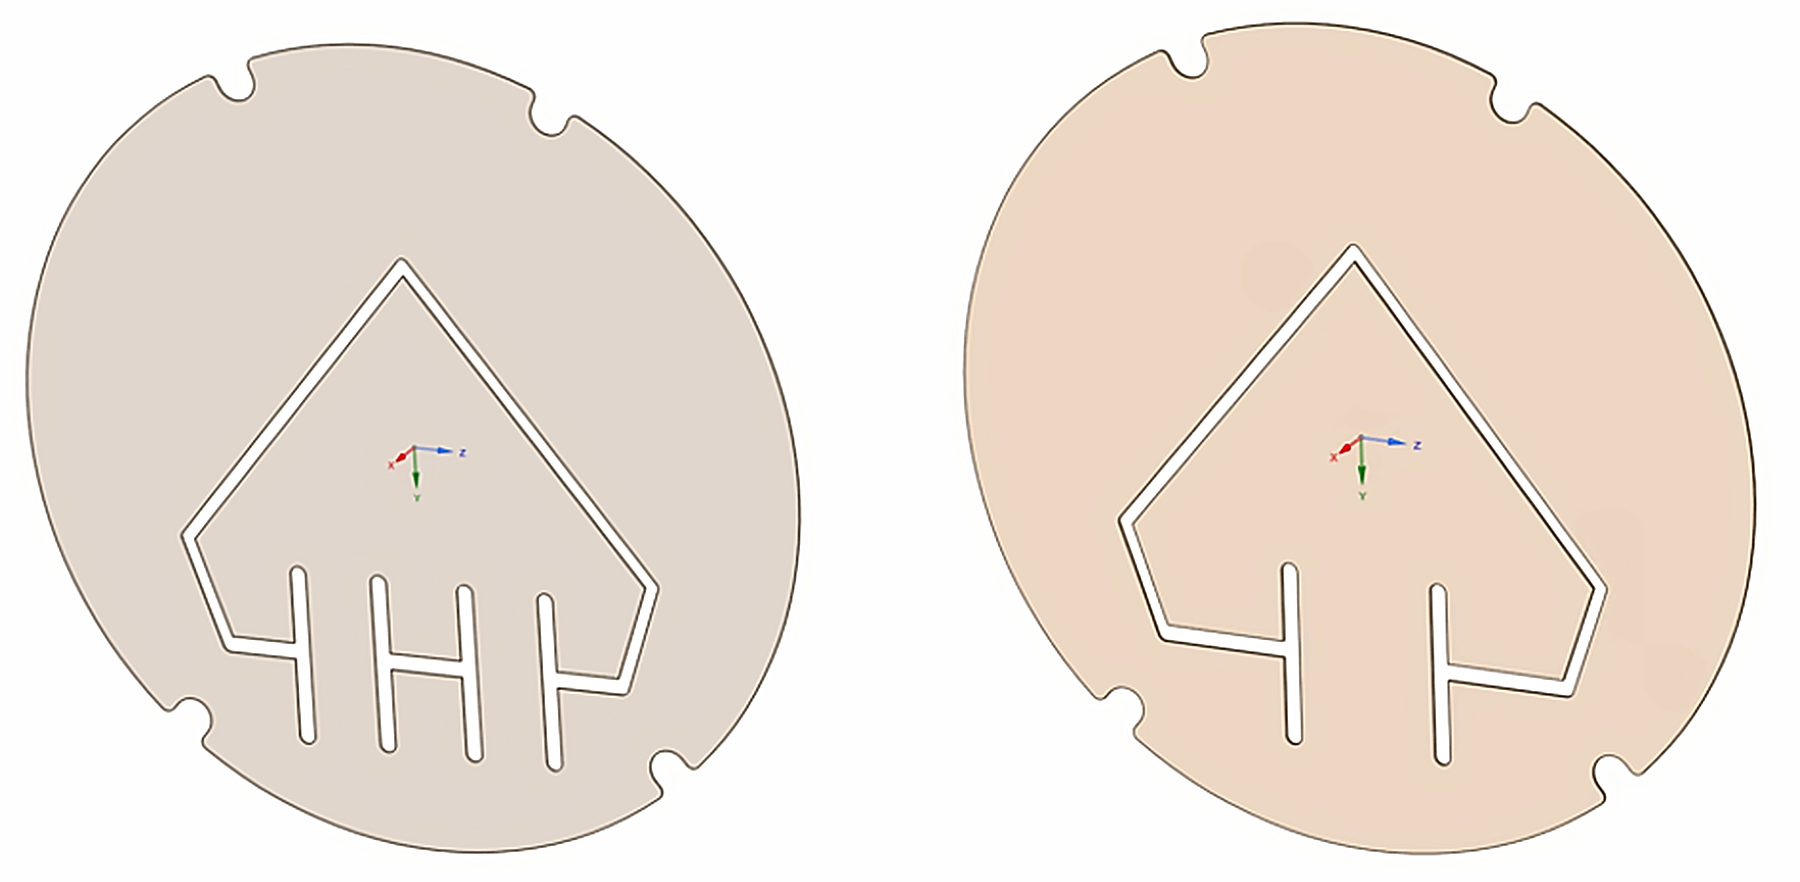
Aufbau und Methodik der FSI-Simulation
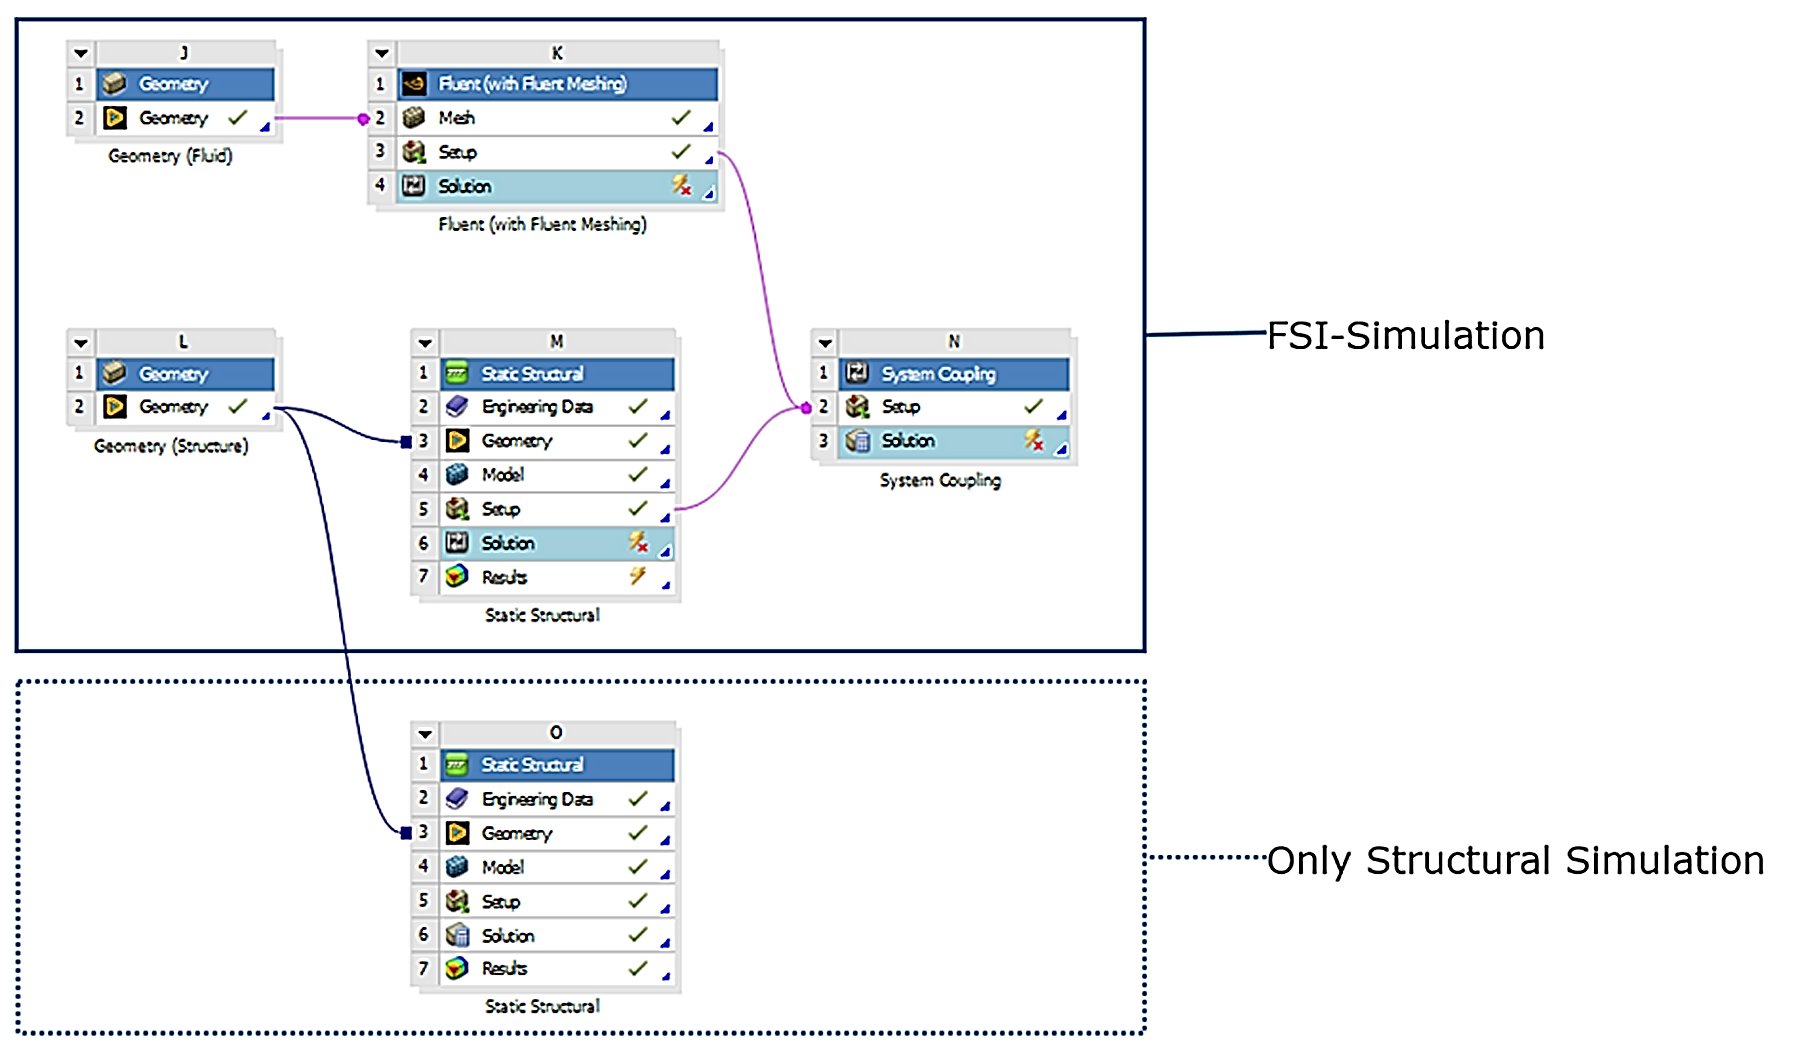
Um die gekoppelte Physik zu erfassen, wurde eine Zwei-Wege-FSI-Simulation mit ANSYS Workbench und System Coupling umgesetzt. Die Fluiddynamik wurde in ANSYS Fluent simuliert, die strukturelle Antwort des Flaps in ANSYS Mechanical berechnet.
Auf das Fluidgebiet wurde ein Tetraedernetz mit dynamischer Neuvernetzung angewendet, um verformungsbedingte Änderungen im Strömungsfeld genau aufzulösen. Der Simulationsaufbau umfasst eine vollständig gekoppelte Wechselwirkung zwischen Fluiddruck und Strukturverformung. So beeinflussen sich beide Gebiete während des gesamten Lösungsprozesses gegenseitig.
Ein stationärer Simulationsansatz wurde gewählt, um einen definierten Betriebszustand des Sensors abzubilden. Die relevanten Randbedingungen der Simulation sind in Abbildung 4 dargestellt. Wegen des hohen Rechenaufwands solcher Simulationen konzentrierte sich die Analyse auf einen repräsentativen Auslegungspunkt mit einem Einlassdruck von etwa 40 Pa.
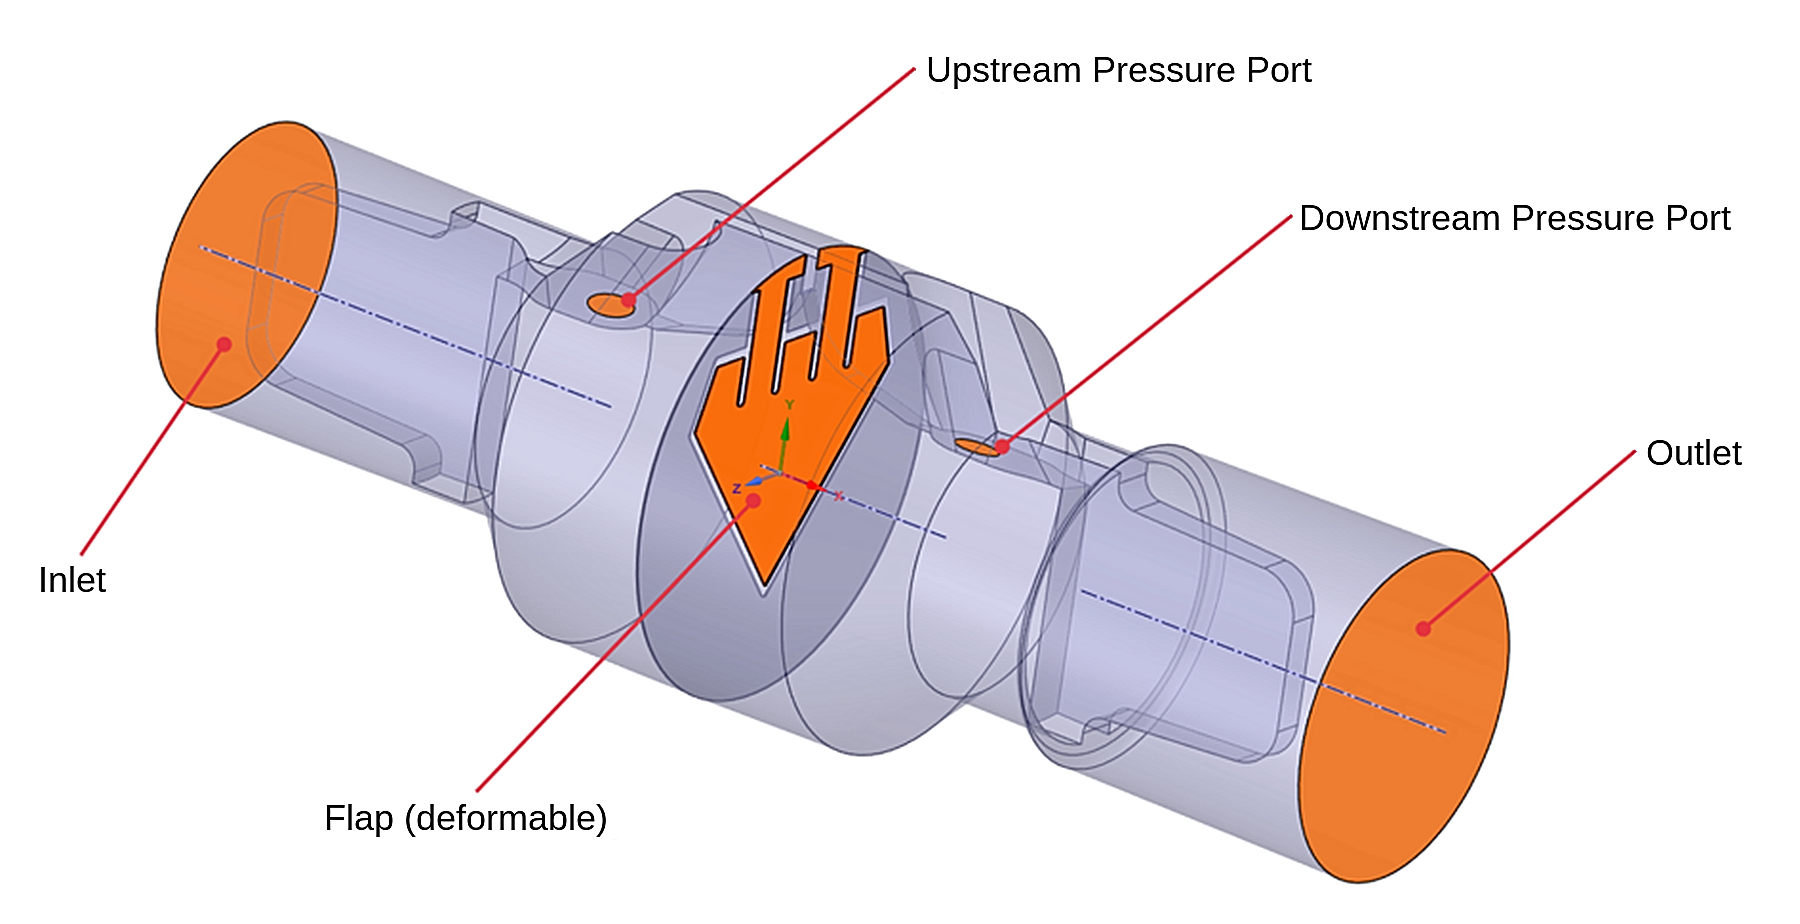
Validierung: Simulation und Messung
Ein zentrales Ergebnis der Studie war die Übereinstimmung zwischen den Simulationsergebnissen und den experimentellen Messungen. Das FSI-Modell bildete die resultierenden Druck-Durchfluss-Kennlinien hinreichend genau ab (weniger als 5 % Abweichung von den Messungen).
Der Druck am Einlass des Sensors (konstanter Einlassdruck von 40 Pa als Randbedingung) ist etwas höher als der Druck an den Messanschlüssen von rund 32 Pa. Das ist zu erwarten, da die Strömungsrichter einen zusätzlichen Druckabfall verursachen.
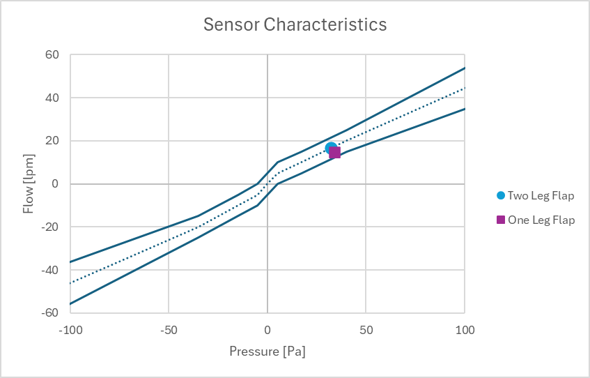
Das FSI-Modell bildete die resultierenden Druck-Durchfluss-Kennlinien hinreichend genau ab (weniger als 5 % Abweichung von den Messungen).
Beim Vergleich der beiden Flapgeometrien zeigen sich Unterschiede in den Kennlinien.
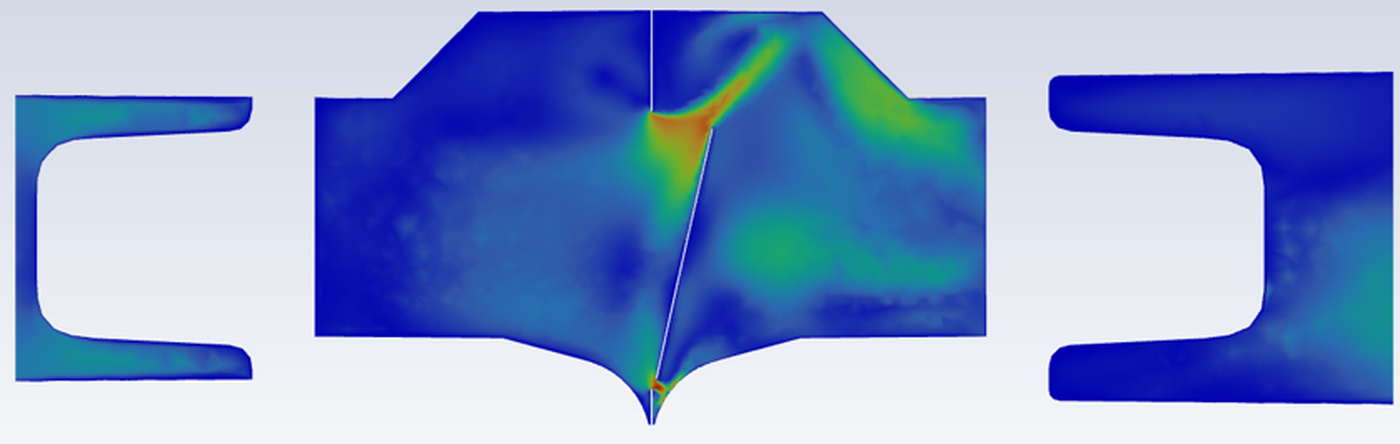
Der Proximal Flow Sensor verwendet einen Flaps mit zwei Beinen. Wie sich zeigt, liegen Druck und Durchfluss dieser Ausführung auf der Nennkennlinie (gestrichelte Linie, siehe Abb. 5). Das Flap mit einem Bein (siehe Abb. 6) weist an der Spitze eine geringere Auslenkung auf, was zu einer kleineren Öffnungsfläche und damit zu einem höheren Druckabfall und einem geringeren Durchfluss führt als bei der Ausführung mit zwei Beinen (Abb. 7).
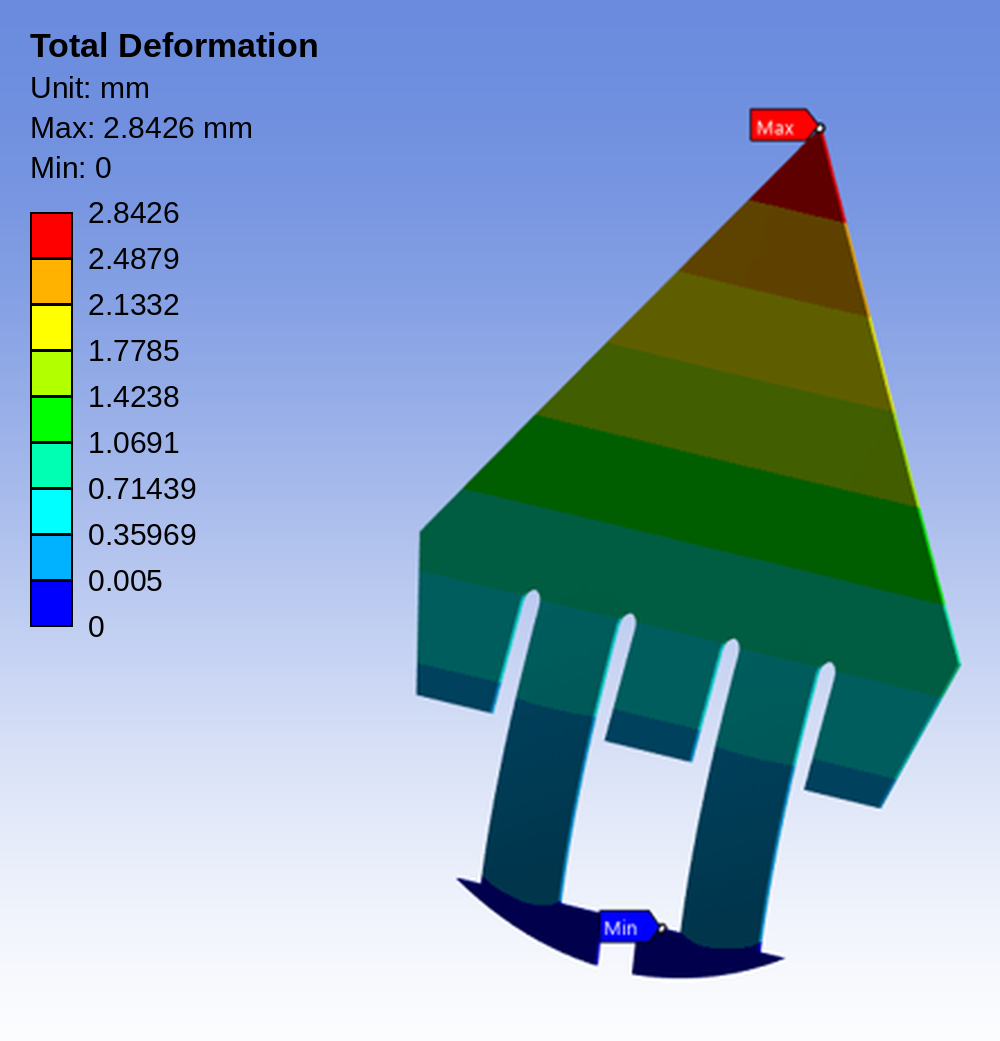
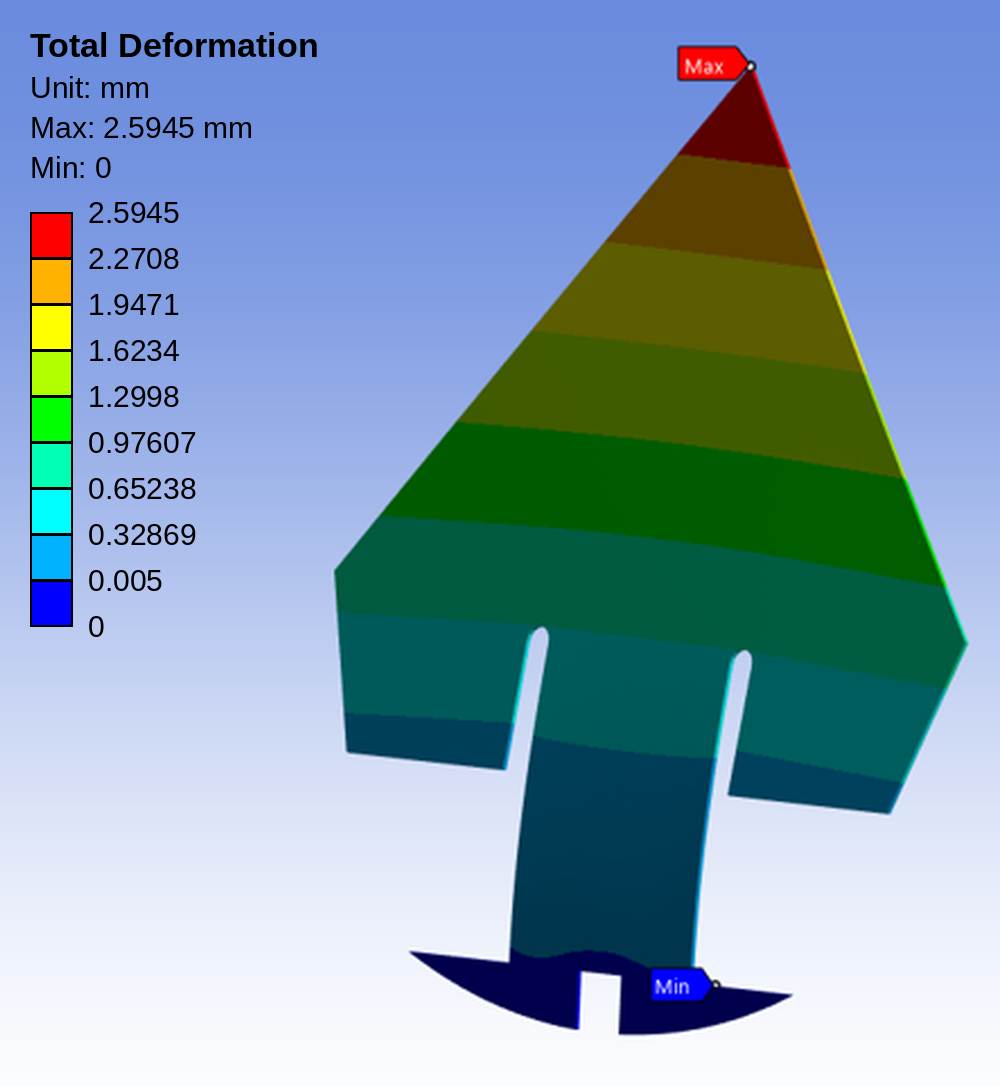
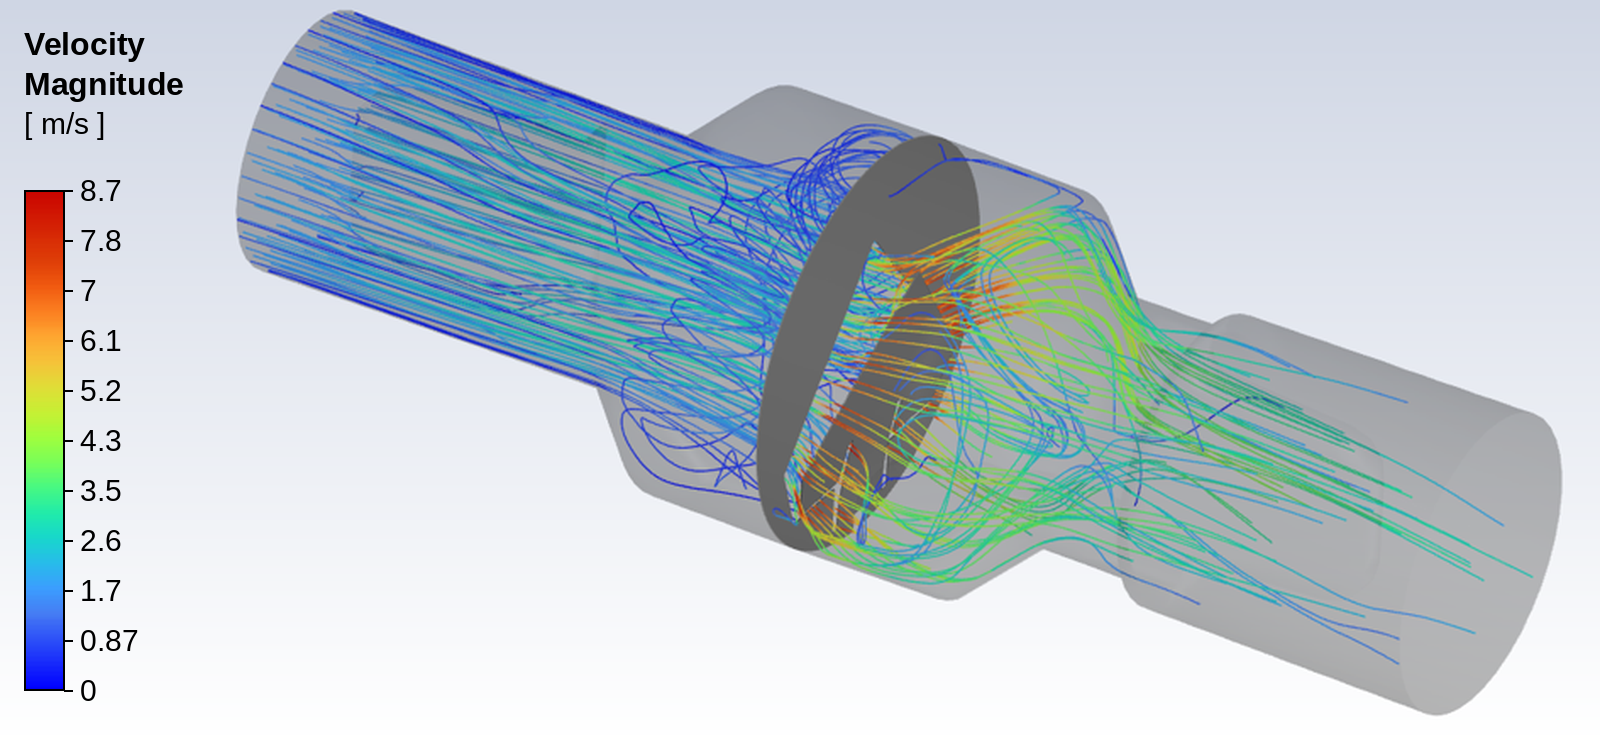
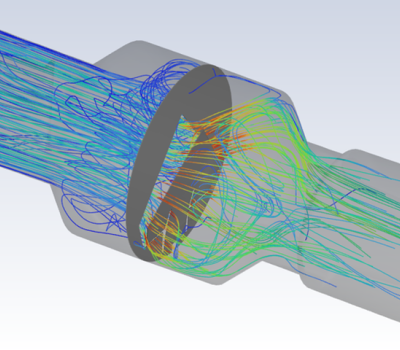
Die Verteilung der Strömungsgeschwindigkeit bei den beiden Flapgeometrien zeigt in der Simulation, dass der Wechsel der Flaphalterung von einem Bein auf zwei Beine die Auslenkung des Flaps und das umgebende Strömungsfeld beeinflusst (um 0,25 mm grössere Auslenkung bei dem Flap mit zwei Beinen). Ähnlich wie die veränderte Auslenkung beeinflussen diese Unterschiede direkt den Druckabfall und die Kennlinie des Sensors.
Key Design Insights aus der FSI-Simulation für die Auslegung
Druckverteilung und Vereinfachungspotenzial
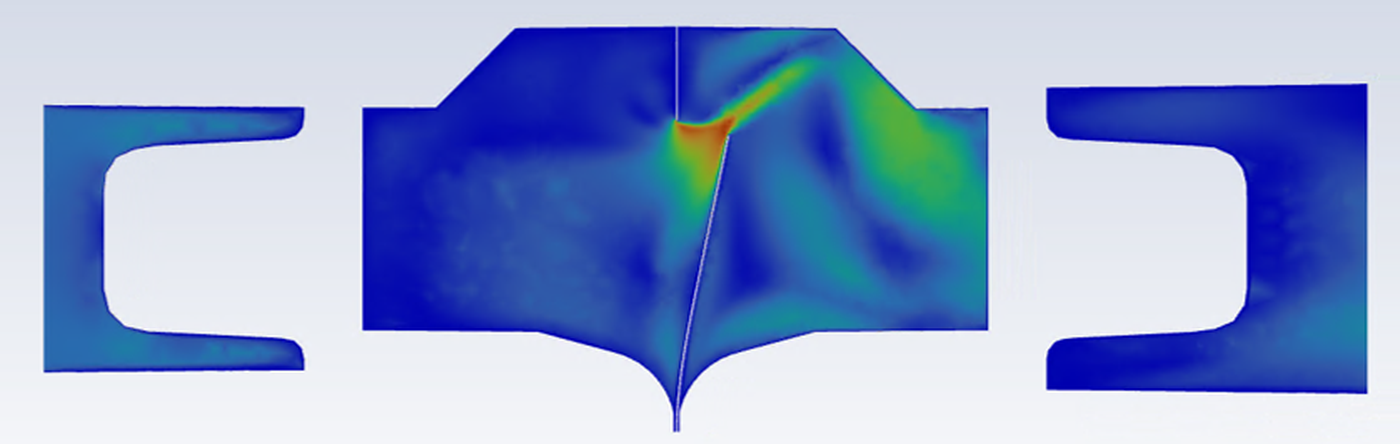
Die FSI-Simulation zeigte, dass die Druckverteilung auf dem Flap nicht perfekt gleichmässig ist. An der Flapspitze und an den Rändern sind etwas niedrigere Drücke zu beobachten. Bei einem Einlassdruck von etwa 40 Pa lässt sich die effektive Last jedoch konservativ als gleichmässiger Druck annähern, was zu grösseren Auslenkungen und Belastungen des Flaps führt.
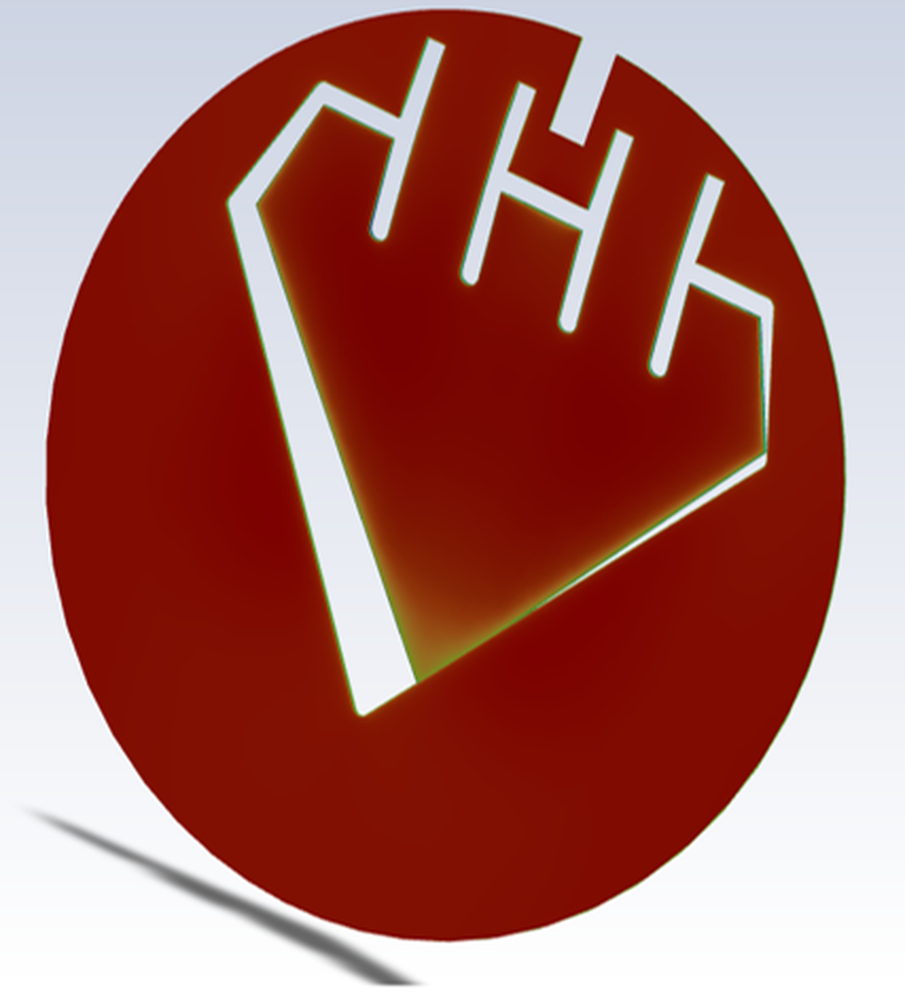
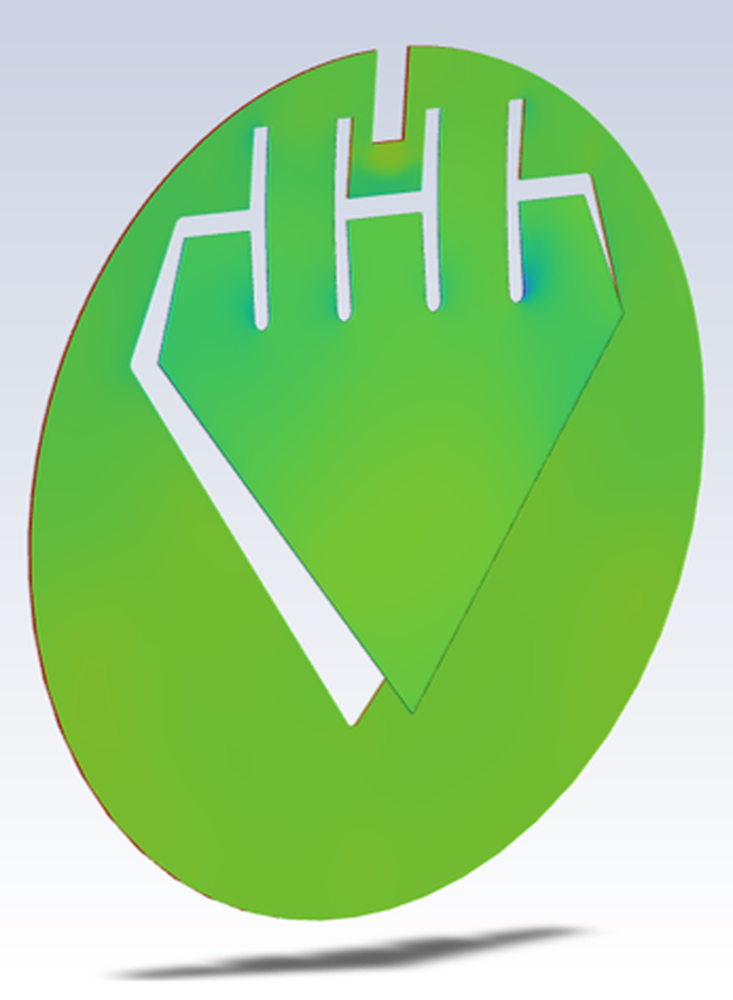
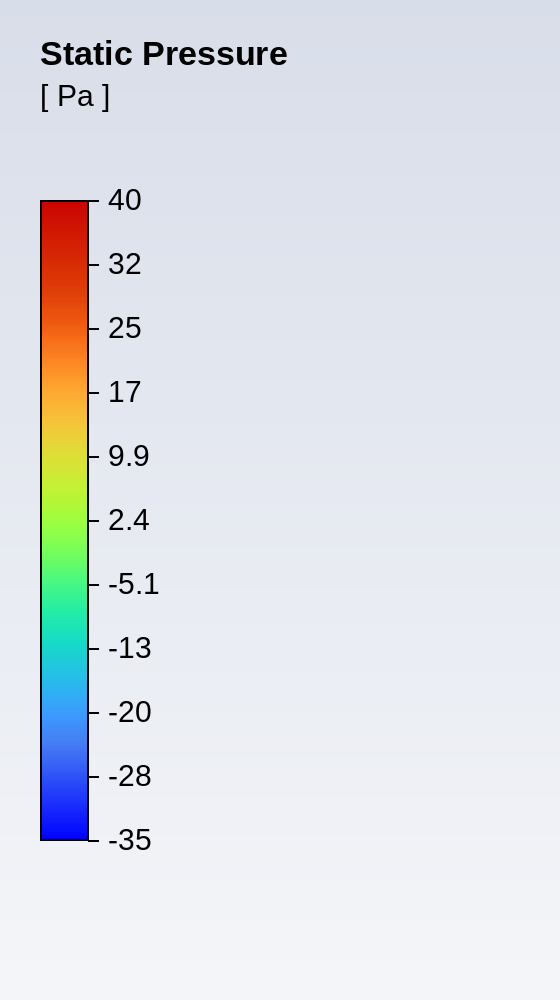
Abb. 9: Druckverteilung auf dem Flap mit zwei Beinen in der FSI-Simulation
Das ermöglicht eine wichtige Vereinfachung: Frühe Entwurfsiterationen können sich auf reine Struktursimulationen mit gleichmässiger Druckbelastung stützen, was den Rechenaufwand deutlich senkt. So lassen sich viele weitere Entwurfsvarianten einfach bewerten, und nur die interessantesten werden genauer in einer FSI-Simulation oder an einem physischen Prototyp untersucht.
Beim Vergleich der Auslenkung zwischen FSI-Simulation und reiner Struktursimulation in Abb. 10 ergibt sich ein Unterschied der maximalen Auslenkung von rund 0,87 mm. Die Ergebnisse der reinen Struktursimulation sind daher zum Vergleich von Varianten zu verwenden, nicht für Absolutwerte des Flaps im realen Einsatz mit Umströmung.
Frühe Entwurfsiterationen können sich auf reine Struktursimulationen mit gleichmässiger Druckbelastung stützen, was den Rechenaufwand deutlich senkt.
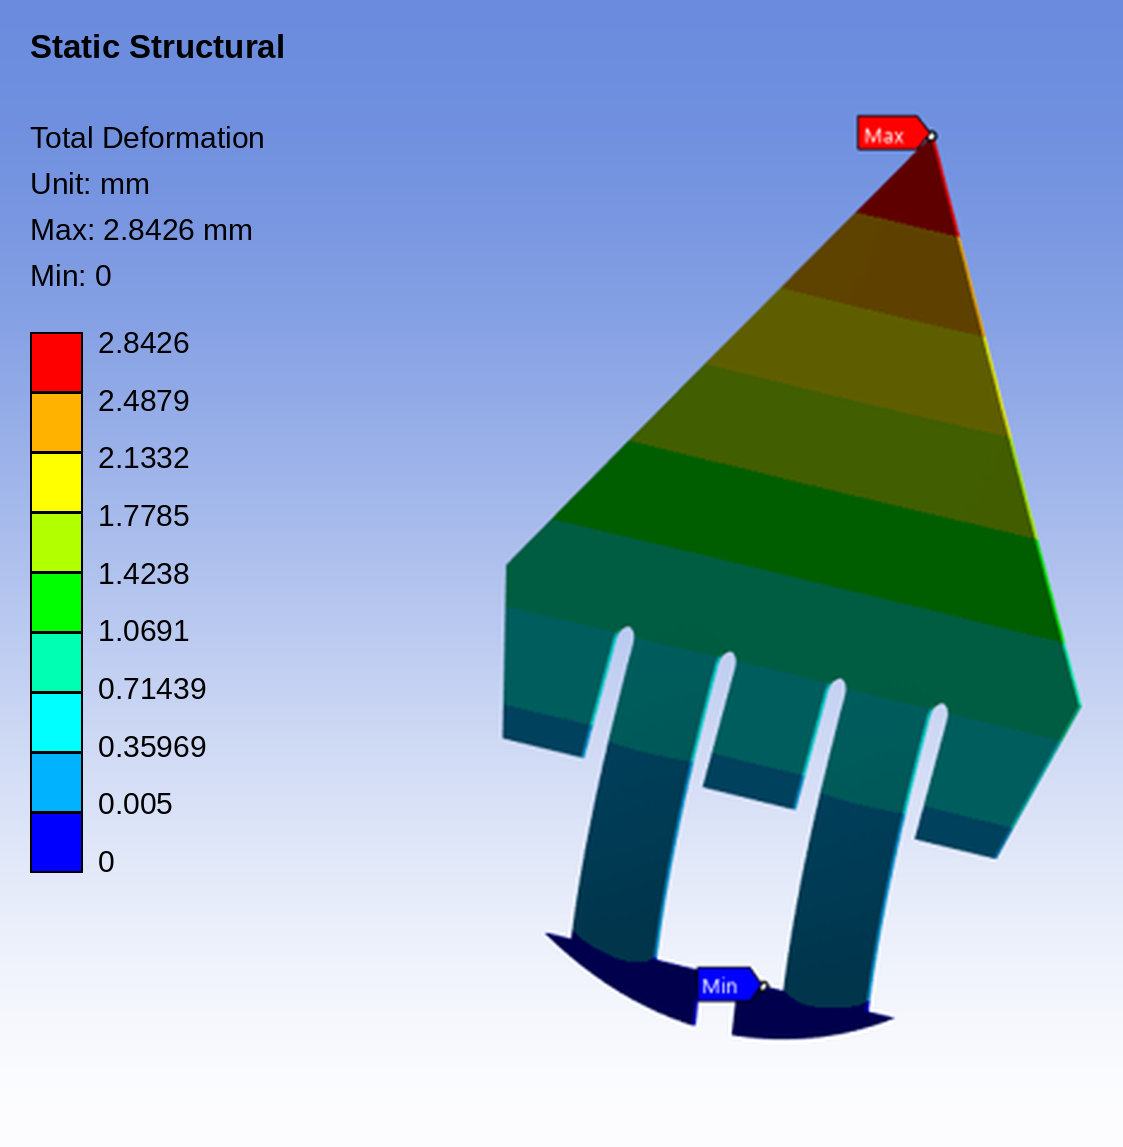
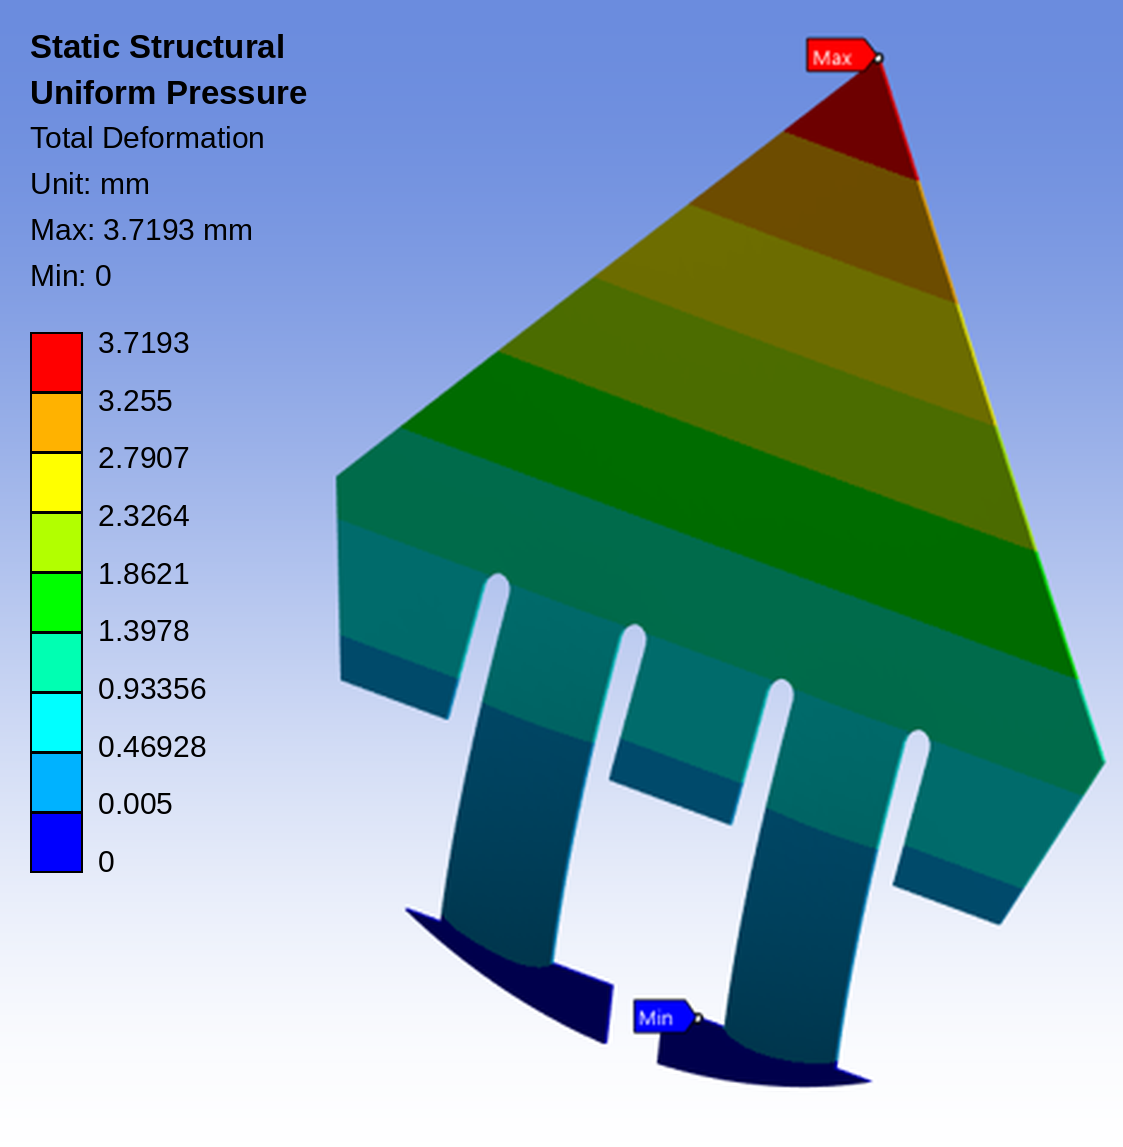
Abb. 10: Vergleich der Verformung in der FSI-Simulation (links) mit der Verformung in einer reinen Struktursimulation (rechts)
Empfindlichkeit gegenüber der Flapgeometrie
Eine der wirkungsvollsten Erkenntnisse war der starke Einfluss der Flapgeometrie an der Basis. Die Auslenkung der Spitze wird deutlich davon beeinflusst, ob der gesamte Flap oder nur der verformbare, über die Beine verbundene Teil des Flaps betrachtet wird (siehe auch Abb.11).
Diese beiden Geometrien führten zu:
- einer deutlichen Variation der Auslenkung an der Spitze
- entsprechenden Änderungen der Sensorkennlinie
Das zeigt, dass schon kleine geometrische Änderungen die Charakteristik drastisch verändern können. Dieses Verhalten lässt sich in reinen Struktursimulationen effizient bewerten. In einer FSI-Simulation sollte der verformbare Bereich möglichst klein gehalten werden, damit die Rechnung effizient bleibt, und die Erkenntnisse aus der Strukturanalyse helfen, eine Vorauswahl von geeigneten Geometrien zu treffen.
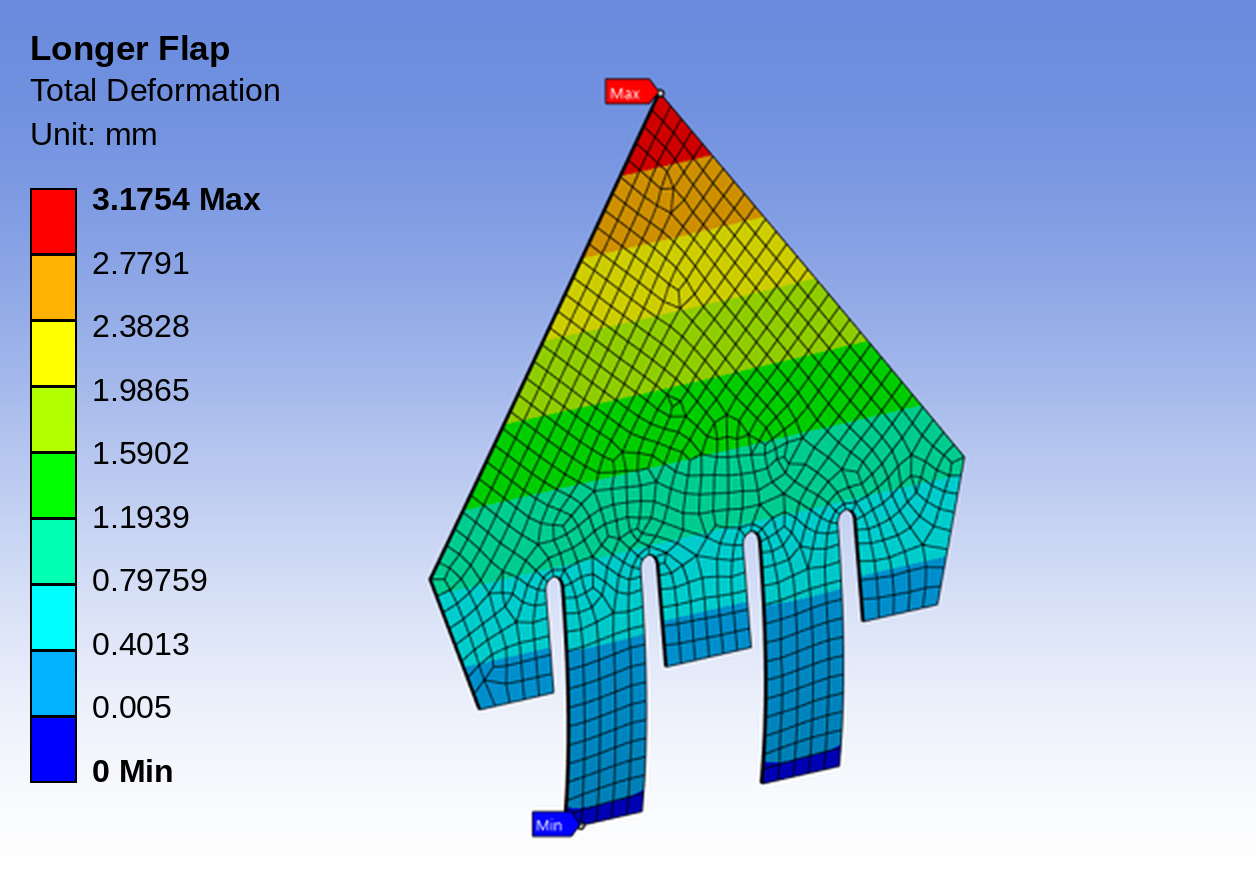
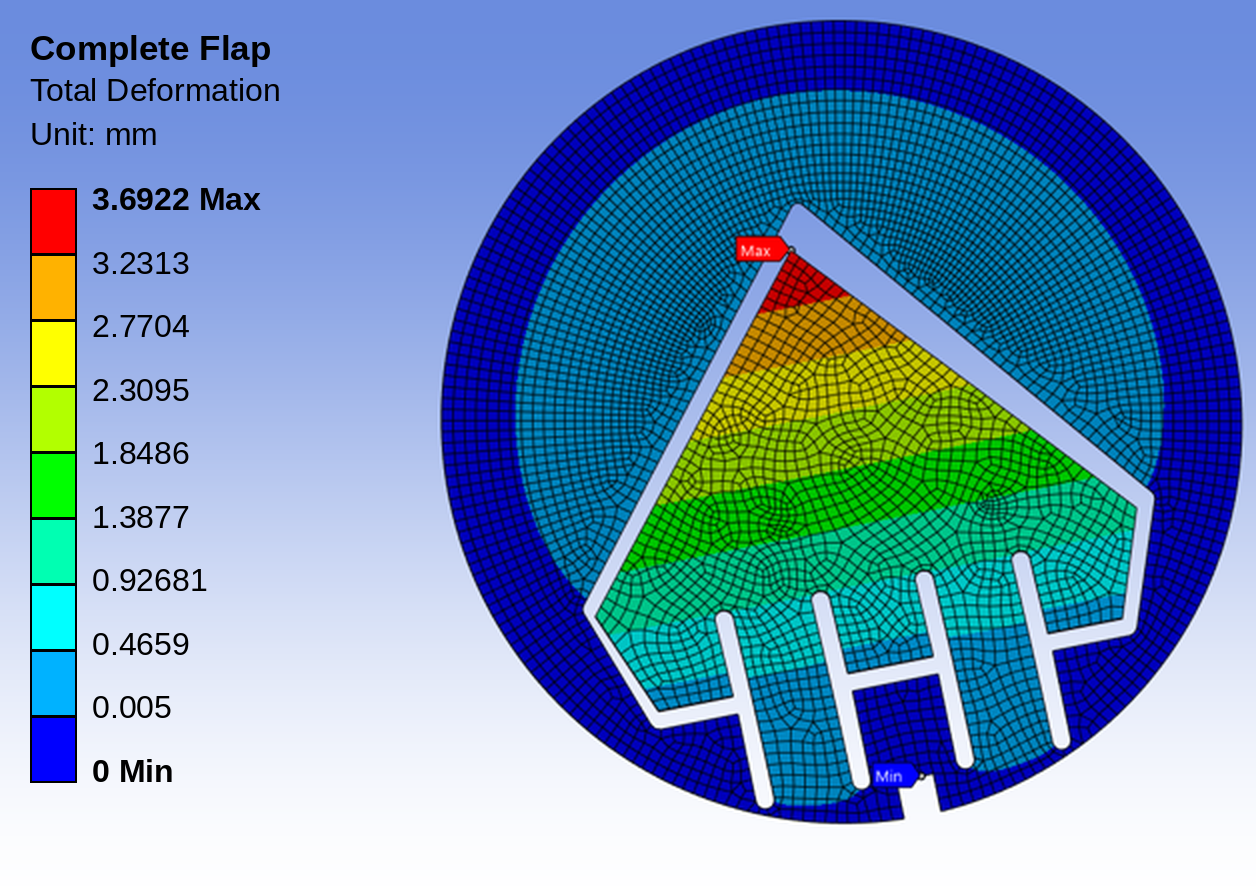
Abb. 11: Auslenkung der Flapspitze bei gleichmässigem Druck, stark abhängig von der Geometrie der Flapbasis. Links: Flap am unteren Ende der Beine abgeschnitten, rechts: komplette Flap
Flatterrisiko und dynamische Effekte
Die Variante mit einem Bein zeigte in den Messungen eine Neigung zum Flattern. Die Fluid-Struktur-Interaktions-Simulation kann solche dynamischen Instabilitäten zwar erfassen, dafür sind jedoch transiente Simulationen mit feiner zeitlicher Auflösung nötig, die den Rechenaufwand und die Rechenzeit stark erhöhen. Eine Flatteranalyse bleibt deshalb machbar, ist aber sehr zeit- und ressourcenintensiv.
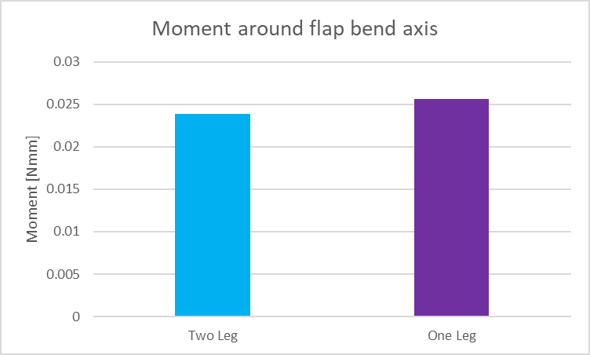
Anstelle einer instationären FSI-Simulation für die Flatteranalyse kann das Moment um die Biegeachse des Flaps berechnet und verglichen werden.
Anstelle einer instationären FSI-Simulation für die Flatteranalyse kann das Moment um die Biegeachse des Flaps berechnet und verglichen werden. Bei einer Ausführung mit zwei Beinen ist das Moment geringer. Das bedeutet, dass der Kraftangriffspunkt näher an der Biegeachse liegt, wenn auf den Flap dieselbe resultierende Kraft wirkt. Das könnte die Erklärung dafür sein, dass diese Ausführung weniger zum Flattern neigt als die Ausführung mit einem Bein.
Auswirkungen auf künftige Entwicklungsprojekte: den Entwicklungsprozess beschleunigen
Die Kombination aus validierter FSI-Simulation und einfacheren Struktursimulationen ermöglicht einen effizienteren Entwicklungsablauf.
Vollständige FSI-Simulation (hohe Genauigkeit)
- Gezielt für Validierung und kritische Auslegungspunkte einsetzen
- Liefern ein tiefes physikalisches Verständnis
Vereinfachte Strukturmodelle (schnelle Iteration)
- Verwenden Annahmen mit gleichmässigem Druck
- Ermöglichen den raschen Vergleich von Flapgeometrien
- Unterstützen Entscheidungen in der frühen Entwurfsphase
Dieser hybride Ansatz verringert die Abhängigkeit von:
- lasergeschnittenen oder gestanzten Flapprototypen
- additiv gefertigten Prototypen oder Spritzgussiterationen mit langen Lieferzeiten
Fazit
Die Simulation der Fluid-Struktur-Interaktion bietet einen leistungsfähigen Rahmen, um Flusssensoren mit verformbaren Elementen zu verstehen und zu optimieren.
Vollständige FSI-Simulationen bleiben zwar rechenintensiv, doch ihre Fähigkeit, das reale Verhalten genau abzubilden, macht sie unverzichtbar für Validierung und Erkenntnisgewinn. Ergänzen Ingenieure & Ingeneurinnen diese Modelle durch vereinfachte Strukturansätze, können sie den Entwicklungsprozess deutlich beschleunigen, Entwicklungsrisiken senken und die Produktleistung verbessern.
In vielen Entwicklungsprojekten bei IMT werden physische Prototypen neben virtuellen Simulationen eingesetzt, um verschiedene Entwurfskonzepte zu bewerten und weiterzuentwickeln.
Ob eine aufwendige Simulation oder ein physischer Prototyp der wirksamere nächste Schritt ist, hängt von pragmatischem technischem Urteilsvermögen, den Projektrahmenbedingungen und den konkreten Fragestellungen ab.
In der Praxis liefert die Kombination aus numerischer Simulation und experimenteller Validierung das tiefste Produktverständnis und ermöglicht eine effiziente, robuste und anwendungsorientierte Entwicklung.
Kaspar Schlegel
Mechanical Expert
Share


Weitere Expert Blog Beiträge
Lassen Sie sich inspirieren von unseren erfolgreich realisierten Kundenprojekten im Bereich der Medizintechnik.